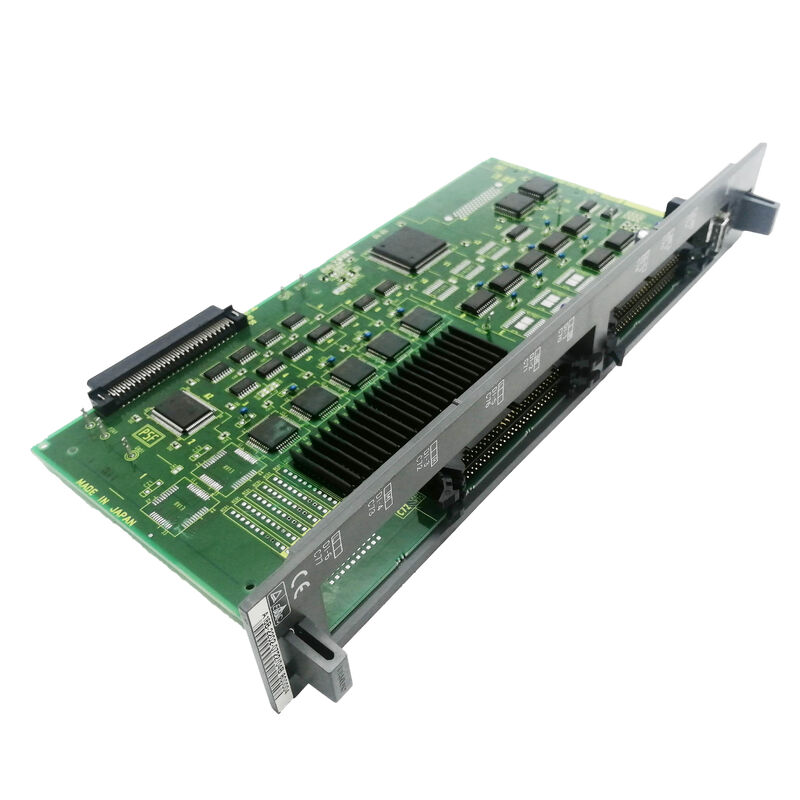
A16B-2200-0854 | FANUC 8-Axis Robot Axis Control Board — RJ Controller / Serial Plus 2LT / A16B-2200 Series
Έλεγχος άξονα ρομπότ 8 αξόνων — Για σύνθετα κύτταρα ρομπότ
Το A16B-2200-0854 παρέχει σερβο έλεγχο 8 αξόνων για τον ελεγκτή ρομπότ της σειράς RJ της FANUC. Οκτώ άξονες υπερβαίνουν τις 6 αρθρώσεις ενός τυπικού σώματος ρομπότ — οι πρόσθετοι άξονες εξυπηρετούν εκτεταμένες διαμορφώσεις κυψελών ρομπότ:
6 άξονες άρθρωσης ρομπότ + εξωτερικοί άξονες:Ένα σώμα ρομπότ 6 αρμών (J1–J6) συν έναν ή δύο εξωτερικούς άξονες — τραπέζια τοποθέτησης, σερβομεταφορείς, ράγες ολίσθησης ή συντονισμένα εξαρτήματα. Ο ελεγκτής RJ διαχειρίζεται όλους τους άξονες συγχρονισμένα για συντονισμένη κίνηση.
Συντονισμός πολλαπλών ρομπότ:Σε ορισμένες διαμορφώσεις RJ, ο ελεγκτής συντονίζει πολλαπλούς βραχίονες ρομπότ, όπου ο συνδυασμένος αριθμός αξόνων υπερβαίνει το 6.
Σώματα ρομπότ υψηλής DOF:Τα εξειδικευμένα ρομπότ με περισσότερες από 6 αρθρώσεις — πλεονάζοντα ρομπότ για σύνθετες γεωμετρίες χώρων εργασίας — απαιτούν τη διευρυμένη χωρητικότητα του άξονα.
Βασικές πληροφορίες προϊόντος
| Παράμετρος |
Αξία |
| Αριθμός αξόνων |
8 |
| Ελεγκτής |
Ρομπότ σειράς RJ |
| Διασύνδεση |
Serial Plus 2LT |
| Τύπος |
Πίνακας ελέγχου άξονα |
| Σειρά |
A16B-2200 |
Ελεγκτές ρομπότ της σειράς FANUC RJ
Η οικογένεια RJ αντιπροσωπεύει μια σημαντική γενιά του ιστορικού προϊόντος ελεγκτή ρομπότ της FANUC. Πριν από τις γενιές R-J2 και R-J3, οι ελεγκτές RJ τροφοδοτούσαν τα βιομηχανικά ρομπότ FANUC μέσω των Arc Mate, M-series και σχετικών οικογενειών. Η προδιαγραφή "RJ CONTROL" της πλακέτας άξονα A16B-2200-0854 την τοποθετεί σταθερά σε αυτή τη γενιά.
Οι ελεγκτές RJ χρησιμοποιήθηκαν σε:
- Συστήματα συγκόλλησης σημείων και τόξου
- Ρομπότ χειρισμού υλικών και παλετοποίησης
- Εφαρμογές φροντίδας μηχανών
- Αυτοματισμός συναρμολόγησης
Σενάρια εφαρμογής
Σφάλμα πλακέτας άξονα ελεγκτή ρομπότ RJ:Ένας ελεγκτής ρομπότ FANUC RJ αναπτύσσει συναγερμούς σερβοεπικοινωνίας σε πολλούς άξονες. Η πλακέτα του άξονα A16B-2200-0854 αναγνωρίζεται ως το σφάλμα. Η αντικατάσταση αποκαθιστά την επικοινωνία σερβομηχανισμού 8 αξόνων.
Ανακαίνιση ελεγκτή ρομπότ:Ένας παλαιότερος ελεγκτής ρομπότ FANUC RJ υποβάλλεται σε ανακαίνιση για συνεχή υπηρεσία παραγωγής. Το A16B-2200-0854 αντικαθίσταται ως μέρος μιας ολοκληρωμένης ανανέωσης πλακέτας ελέγχου άξονα.
FAQ
Ε1: Ποια σώματα ρομπότ συνδέονται σε ένα σύστημα χρησιμοποιώντας το A16B-2200-0854 (8 άξονες);
Η χωρητικότητα 8 αξόνων εξυπηρετεί σώματα ρομπότ FANUC με 6 αρθρώσεις συν 1 ή 2 εξωτερικούς άξονες — η πιο κοινή διευρυμένη διαμόρφωση ρομπότ. Τα τυπικά σώματα ρομπότ 6 αρθρώσεων (Arc Mate, σειρά M) χρησιμοποιούν 6 άξονες. τα υπόλοιπα 2 κανάλια αξόνων συνδέονται με σερβοελεγχόμενους ρυθμιστές θέσης, μεταφορείς ή ράγες ολίσθησης στο ρομπότ.
Ε2: Ποια είναι η διαφορά μεταξύ του Serial Plus 2LT και του FSSB;
Το Serial Plus χρησιμοποιεί θωρακισμένα χάλκινα καλώδια για σέρβο επικοινωνία. Το FSSB χρησιμοποιεί καλώδια οπτικών ινών. Το FSSB παρέχει πλήρη ανοσία EMI (κρίσιμης σημασίας σε περιβάλλοντα συγκόλλησης και υψηλού θορύβου). Το Serial Plus είναι ευαίσθητο στον ηλεκτρικό θόρυβο. Το FSSB υποστηρίζει επίσης υψηλότερο εύρος ζώνης δεδομένων για περισσότερους άξονες και υψηλότερους ρυθμούς ενημέρωσης σερβομηχανισμού. Οι ελεγκτές RJ με Serial Plus προϋπήρχαν της γενιάς FSSB που ήρθε με το R-J2 και μεταγενέστερα.
Ε3: Μπορεί το A16B-2200-0854 να αναβαθμιστεί σε πλακέτα άξονα FSSB;
Η αναβάθμιση από Serial Plus σε FSSB απαιτεί όχι μόνο την αντικατάσταση της πλακέτας άξονα, αλλά και την αντικατάσταση των ενισχυτών σερβομηχανισμού με μοντέλα συμβατά με FSSB. Αυτή είναι μια εκ των υστέρων προσαρμογή σε επίπεδο συστήματος, όχι μια απλή αλλαγή πλακέτας. Για τα περισσότερα συστήματα RJ, η διατήρηση της εγκατεστημένης αρχιτεκτονικής Serial Plus με το A16B-2200-0854 είναι η σωστή προσέγγιση εξυπηρέτησης.
Ε4: Η αντικατάσταση του A16B-2200-0854 απαιτεί δημιουργία αντιγράφων ασφαλείας προγράμματος ρομπότ;
Τα προγράμματα ρομπότ βρίσκονται στη SRAM του ελεγκτή — χωριστά από την πλακέτα του άξονα. Η αντικατάσταση του A16B-2200-0854 δεν επηρεάζει τα αποθηκευμένα δεδομένα προγράμματος. Ως προφύλαξη, δημιουργείτε πάντα αντίγραφα ασφαλείας όλων των προγραμμάτων ρομπότ και των μεταβλητών του συστήματος πριν από οποιαδήποτε συντήρηση της πλακέτας ελεγκτή.


 Το μήνυμά σας πρέπει να αποτελείται από 20-3.000 χαρακτήρες!